2027年3月、今治城お堀で海のロボコン実証大会開催
ベストカレンダー編集部
2026年9月13日 20:52
今治城 自律航行ロボコン
開催日:3月1日
📅 カレンダーに追加:Google|iPhone/Outlook


今治市の公募型プロポーザルに選定—株式会社SUNABACOが次世代海事人材育成とロボコン実証業務を受託
株式会社SUNABACO(本社:熊本県八代市、代表取締役:中村まこと、若林理恵子)は、愛媛県今治市が公募した「今治市次世代海事人材育成プログラムの実施及び海のロボコン開催に向けた調査実証業務委託」に係る公募型プロポーザルの選考において、受託事業者として選定されました。本発表は2026年9月13日 18時12分に公表されています。
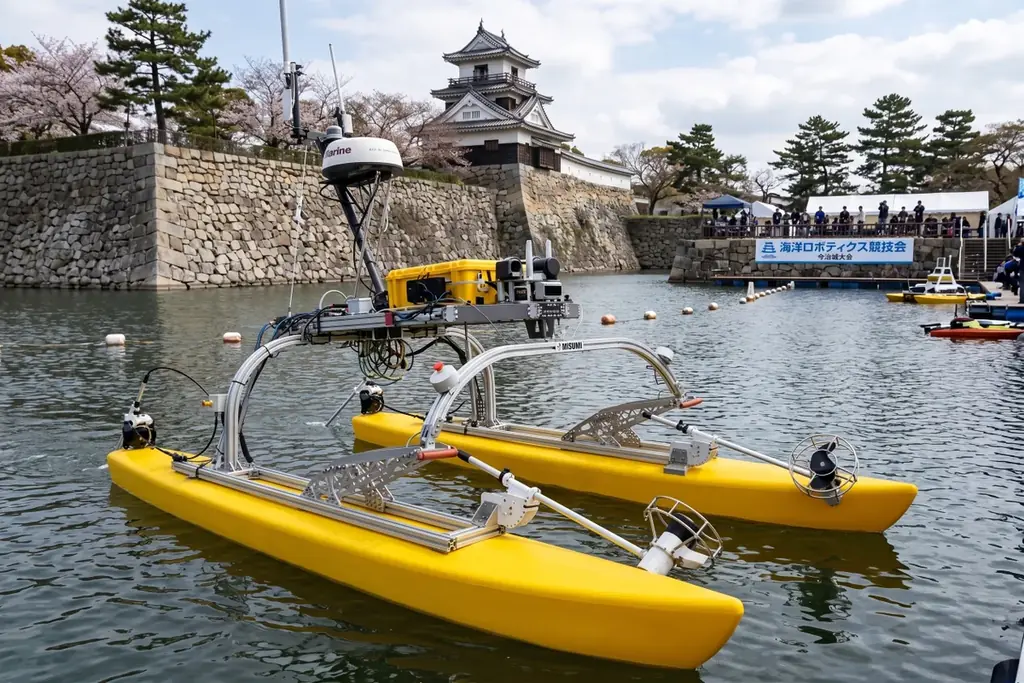
本受託は、今治市が目指す海事・造船産業の競争力強化と人材育成を中核とした取り組みの一環です。株式会社SUNABACOは、本業務を通じて、次世代の海事産業に必要となる高度な技術と人材の集積を図ることを目指します。写真は合成によるイメージである旨も明記されています。
「今治城 自律航行ロボットコンテスト(Imabari Maritime Robot Challengee)」エキシビジョン大会の全容
本年度の実証事業として、2027年3月に今治城のお堀を舞台に「今治城 自律航行ロボットコンテスト(Imabari Maritime Robot Challengee)エキシビジョン大会」を開催する予定です。本大会は本格的な海のロボコン開催に向けた検証と技術実装の実証を主目的としています。
大会は世界標準のロボット開発プラットフォームであるROS(Robot Operating System)を活用し、実際の水上環境における自律航行性能を競う形式で実施されます。参加チームには標準化された自律航行船(ASV)や環境認識センサーが供与され、波・風など自然条件下での課題達成能力を測定します。
競技種目と評価項目
競技は船舶の完全自律航行能力を前提とし、手動による介入は原則不可とされています。具体的な競技内容は発光ブイの画像認識、指定ゲートの自律通過、RTK-GNSSを活用した数センチ単位の高精度な自動着桟タスクなどが含まれます。
評価は以下のポイントで行われ、技術的な実現度や安定性、環境適応性が重視されます。
- 環境認識の正確性(LiDAR、深度カメラ等による検知)
- 自律航行アルゴリズムの堅牢性(障害物回避、経路計画)
- 高精度着桟の実現性(RTK-GNSSによる位置精度)
- ROSを基盤としたソフトウェアの標準化と移植性
開催概要(実施時期・場所・操縦方式等)
大会名称は「今治城 自律航行ロボットコンテスト(Imabari Maritime Challengee)エキシビジョン大会」として予定されており、実施時期は2027年3月、開催場所は愛媛県今治市の今治城お堀です。操縦方式は完全自律航行で、手動操縦による介入は不可と明示されています。
運営上の注意点としては、自然環境の変動(潮汐、風、波)に対応した安全管理および観測体制の整備が必要となります。写真や大会素材についてはプレスリリース素材として画像ファイルのダウンロードが可能であることも告知されています。
技術勉強会・試走会による支援体制と人材育成の位置づけ
エキシビジョン大会に向けて、参加を希望するチームやエンジニアを対象とした「技術勉強会」と「試走会」を順次実施します。これらの活動は、参加者のROS等の技術スキル向上、実際の水環境でのデータ収集・調整、そして競技品質の均一化を目的とします。
技術勉強会ではソフトウェアの標準化、センサー融合、自己位置推定、経路生成アルゴリズムなどの講義・ワークショップを行う予定です。試走会は現地でのデータ取りやアルゴリズム調整を重ねる実践的な場として設定され、参加者は実環境での測定結果を基に性能改善を行います。
育成と産業的意義
本プロジェクトは、国内の海事・造船産業が直面する課題に対する人材面からの解決策を提示することを目標としています。特に、人口減少による労働力不足や生産性向上の必要性に対し、デジタル技術とロボティクスを統合する形で対応する取り組みです。
具体的には、データ空間の知能を現実世界の自律協働ロボットや船舶に実装して動作させるフィジカルAIやIoT技術を活用した「Shipyard 4.0」の実現を視野に入れています。2035年の造船建造量倍増目標である1,800万総トンの達成に向け、効率化・自動化を担えるトップレベルのエンジニア育成が重要視されています。
試走会・勉強会の運営と参加に関する留意点
試走会では現地の波・風の影響を受けるため、安全管理の徹底、事前の参加同意、環境保全配慮が必要です。勉強会は技術レベルに応じた複数段階で実施され、参加者の事前準備や機材要求事項についても順次案内される予定です。
大会・イベントに関する具体的なスケジュールや参加要領、技術仕様の詳細は主催者からの別途発表を通じて提供されます。提供される標準機材やセンサー構成の技術仕様は、参加チームの設計と調整に重要な参照情報となります。
連絡先、関連情報、まとめ(要点の一覧表)
本件に関する問い合わせ先および関連情報は次の通りです。問い合わせは株式会社SUNABACOの広報担当窓口にて受け付けられます。また、コーポレートサイトには事業概要やダウンロード可能なプレスリリース素材が掲載されています。
本章の後に、本記事で扱った主要情報を表形式で整理します。
- 事業受託者
- 株式会社SUNABACO(本社:熊本県八代市)
- 代表
- 代表取締役:中村まこと、若林理恵子
- 発表日時
- 2026年9月13日 18時12分
- 問い合わせ先(広報)
- 広報担当:若林理恵子
メール:rieko@sunabaco.com
電話:070-3843-2932 - コーポレートサイト
- https://sunabaco.com/
| 項目 | 内容 |
|---|---|
| 事業名(受託業務) | 今治市次世代海事人材育成プログラムの実施及び海のロボコン開催に向けた調査実証業務委託 |
| 受託者 | 株式会社SUNABACO(本社:熊本県八代市) |
| 大会名 | 今治城 自律航行ロボットコンテスト(Imabari Maritime Robot Challengee)エキシビジョン大会 |
| 実施時期 | 2027年3月(予定) |
| 開催場所 | 今治城 お堀(愛媛県今治市) |
| 競技内容 | 発光ブイの画像認識、指定ゲート自律通過、RTK-GNSSを活用した数センチ単位の自動着桟等(完全自律航行) |
| 技術基盤 | ROS、ASV、LiDAR、深度カメラ、RTK-GNSS等の環境認識・位置情報技術 |
| 育成・支援 | 技術勉強会、現地試走会による技術支援とデータ収集 |
| 戦略的目標 | フィジカルAIやShipyard 4.0を見据えた次世代海事人材の育成と地域集積、造船生産性向上 |
| 発表日 | 2026年9月13日 |
| 問い合わせ | 広報:若林理恵子(rieko@sunabaco.com / 070-3843-2932) |
以上の通り、本件は今治市が掲げる海事・造船産業の技術革新と人材育成に直結する実証事業であり、2027年3月のエキシビジョン大会を通じて実環境下での自律航行技術の検証が行われる予定です。関係者は大会要項や勉強会・試走会の案内に留意し、提供される技術仕様や安全基準に従って準備を進めることが求められます。
